Et stivt legeme er et system av partikler der alle avstandene ∣ri−rj∣ er faste. Med N partikler er det 21N(N−1) slike føringer, men de er ikke uavhengige. Tre punkter som ikke ligger på ei linje, bestemmer hvor alle de andre er. Det første trenger tre koordinater. Det andre ligger på en kuleflate rundt det første og trenger to. Det tredje ligger på en sirkel om linja gjennom de to første og trenger én. Et stivt legeme har altså seks frihetsgrader: tre for et punkt i legemet, gjerne massesenteret, og tre for hvordan legemet er orientert.
Orienteringen kan beskrives med tre enhetsvektorer e^1′, e^2′ og e^3′ som sitter fast i legemet og følger det. De er aksene i et roterende system K′. Til sammen har de ni komponenter, bundet av de seks betingelsene e^a′⋅e^b′=δab, og tre tall er igjen.
Vinkelhastigheten
Deriver e^a′⋅e^b′=δab med hensyn på tida:
e^˙a′⋅e^b′=−e^a′⋅e^˙b′
Tallene Ωab=e^˙a′⋅e^b′ danner altså en antisymmetrisk matrise, og en antisymmetrisk 3×3-matrise har tre uavhengige elementer. Kall dem ω1=Ω23, ω2=Ω31 og ω3=Ω12, og la ω=∑aωae^a′. Da er e^˙1′=Ω12e^2′+Ω13e^3′=ω3e^2′−ω2e^3′, som er ω×e^1′, og likedan for de to andre:
e^˙a′=ω×e^a′
Enhver endring av orienteringen er altså en rotasjon med en vinkelhastighetω. Et punkt i legemet har faste komponenter langs e^a′, så r˙=ω×r når origo i K′ står i ro. Når origo beveger seg, kommer farten til origo i tillegg. Med massesenteret R som origo er
r˙i=R˙+ω×(ri−R)Hastigheten til punkt i i et stivt legeme: massesenterets fart pluss rotasjonen om massesenteret.
Velg et annet punkt Q i legemet som origo. Formelen gir Q˙=R˙+ω×(Q−R), og trekkes den fra, står det r˙i=Q˙+ω×(ri−Q) med den samme ω. Alle punkter i legemet gir den samme vinkelhastigheten.
Vinkelhastigheter legges sammen som vektorer. Det gjør ikke endelige rotasjoner. Drei en bok en kvart omdreining om x-aksen og så en kvart om y-aksen, og den havner et annet sted enn i motsatt rekkefølge. Derfor finnes det ingen tre vinkler som har ω1, ω2 og ω3 som tidsderiverte, og komponentene av ω kan ikke brukes som generaliserte hastigheter.
Treghetstensoren
Hold et punkt O i legemet fast og mål posisjonene fra det. Hver partikkel har farten ω×ri. Med (ω×r)2=ω2r2−(ω⋅r)2 er den kinetiske energien
T=21i∑mi[ω2ri2−(ω⋅ri)2]=21a,b∑ωaIabωb
Dreieimpulsen gir den samme matrisen. Med r×(ω×r)=r2ω−(r⋅ω)r er
Iab=i∑mi(ri2δab−xiaxib)L=IωT=21ω⋅IωTreghetstensoren om punktet O, der xia er komponent a av ri. For en sammenhengende masse med tetthet ρ blir summen integralet ∫ρ(r2δab−xaxb)dV over hele legemet.
Komponentene tas langs aksene e^a′, som følger legemet, så Iab endrer seg ikke med tida. Skrevet ut er
I11=∫ρ(y2+z2)dVI12=−∫ρxydV
og de andre elementene følger ved å bytte om koordinatene. Tensoren er symmetrisk, Iab=Iba. Om en akse n^ gjennom O er treghetsmomentetIn^=n^⋅In^=∑imidi2, der di er avstanden fra partikkel i til aksen. Med ω=ωn^ blir T=21In^ω2, som for rotasjon om en fast akse. Diagonalelementene er treghetsmomentene om de tre aksene.
Hovedakser
Treghetstensoren er en reell, symmetrisk matrise. Den har derfor tre reelle egenverdier og tre ortogonale egenvektorer. Egenvektorene er legemets hovedakser, og egenverdiene I1, I2 og I3 er hovedtreghetsmomentene. Ingen av dem er negative, for hver av dem er et treghetsmoment ∑imidi2. Legges e^a′ langs hovedaksene, er tensoren diagonal:
La=IaωaT=21(I1ω12+I2ω22+I3ω32)Dreieimpulsen og den kinetiske energien med aksene langs hovedaksene.
Roterer legemet om en hovedakse, er L parallell med ω. Om en akse som ikke er en hovedakse, får komponentene av ω ulike vekter, og L peker skrått.
Symmetrien til legemet gir ofte hovedaksene uten regning. En symmetriakse er en hovedakse, og det er også normalen til et symmetriplan. Ser legemet likt ut etter en dreining på 120° eller 90° om en akse, er de to treghetsmomentene vinkelrett på aksen like, og da er enhver akse vinkelrett på den en hovedakse. En kube har slik symmetri om alle tre aksene gjennom sentrum, så I1=I2=I3=61Ma2, og hver akse gjennom sentrum er en hovedakse. For et flatt legeme i xy-planet er z=0 overalt, og da er I33=∫ρ(x2+y2)dA=I11+I22.
Hovedtreghetsmomenter om massesenteret for jevne legemer med masse M. l er lengden til stanga, R radien og a, b og c sidene til klossen.
Legeme
Akse
Icm
tynn stang
vinkelrett
121Ml2
ring
aksen
MR2
ring
diameter
21MR2
skive
aksen
21MR2
skive
diameter
41MR2
massiv kule
alle
52MR2
kloss
langs a
121M(b2+c2)
Plate som roterer om en fast aksel
Ei tynn plate med sidene a og b roterer med fast ω om en loddrett aksel gjennom massesenteret, holdt av to lagre. Den oransje pila er L=Iω. Ligger akselen langs en av sidene, er den en hovedakse, og L ligger langs akselen. Ellers peker L skrått, roterer med plata og sveiper den stiplede kjeglen. Endringen i L må komme fra lagrene, som gir kraftparet F og −F. Med sideforholdet 1 er alle akser i plateplanet hovedakser.
Regneeksempel Plate som roterer om diagonalen
Ei tynn, rektangulær plate med masse M=1,0 kg og sidene a=0,20 m og b=0,40 m roterer med ω=10 rad/s om en aksel langs diagonalen. Akselen er lagret i de to hjørnene. Finn vinkelen mellom L og ω, og kraften hvert lager må gi.
Vis løsningSkjul løsning
Legg origo i massesenteret, e^1′ langs sida a og e^2′ langs sida b. Det er hovedakser, fordi plata er symmetrisk om begge midtlinjene. Treghetsmomentet om aksen langs a kommer av utstrekningen langs b:
I1=121Mb2I2=121Ma2
Diagonalen har retningen (a,b)/d med d=a2+b2, så ω1=ωa/d og ω2=ωb/d:
L=(I1ω1,I2ω2,0)=12dMωab(b,a,0)
L ligger i plateplanet, langs (b,a). Vinkelen γ til diagonalen er gitt ved
cosγ=a2+b2(a,b)⋅(b,a)=a2+b22ab=0,80
altså γ=36,9∘, og lengden er ∣L∣=Mωab/12=0,0667 kg·m²/s.
L sitter fast i plata og roterer med den, så L˙=ω×L, med lengden
N=ω∣L∣sinγ=10⋅0,0667⋅0,60N⋅m=0,40N⋅m
Det dreiemomentet må komme fra lagrene. De sitter d=0,447 m fra hverandre og gir like store, motsatt rettede krefter, så hver av dem er F=N/d=0,89 N. Kreftene står vinkelrett på akselen og roterer med plata.
Svar
γ=36,9∘, og hvert lager gir F=0,89 N i en retning som roterer med plata.
Et bilhjul der massen ikke er fordelt symmetrisk om akselen, rister av samme grunn. Avbalansering setter på små lodd til akselen er en hovedakse gjennom massesenteret.
True (T) or false (F). Please explain your choice as half of the points depends on it:
Tensoren om et annet punkt
Treghetstensoren avhenger av punktet den regnes om, men den trenger bare regnes ut om massesenteret. Skriv ri=R+yi, der R er massesenteret målt fra O og summen ∑imiyi er null, og sett inn i definisjonen:
Iab=i∑mi[(R+yi)2δab−(Ra+yia)(Rb+yib)]
Leddene som er lineære i yi, inneholder ∑imiyi og faller bort. Det som er igjen, er tensoren om massesenteret pluss tensoren til én punktmasse M i R.
Siden Mh2≥0, er treghetsmomentet minst om aksen gjennom massesenteret av alle parallelle akser. Teoremet heter også Steiners sats.
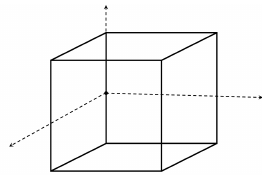
Let us consider a homogeneous cube of density ρ and mass M. Its side length is a.
(a) Calculate the inertia tensor for a case where the fixed point is in the middle of one of its edges and the cube sides are aligned with coordinate axes. [3p]
(b) Solve the principal moments of inertia (eigenvalues). [3p]
Note: We solved the case with corner fixed in the lectures. Use a shorthand notation b=Ma2 once you have solved the tensor elements.
Vis løsningSkjul løsning
a) Begynn i massesenteret. Der går hver koordinat fra −a/2 til a/2, og
I11cm=ρ∫(y2+z2)dV=2ρa2∫−a/2a/2y2dy=61Ma2
Elementene −ρ∫xydV er null, fordi integranden skifter fortegn når x→−x. De tre aksene er like, så Iabcm=61Ma2δab.
Legg O midt på kanten langs z-aksen, med kuben i 0≤x≤a og 0≤y≤a. Da er massesenteret R=(a/2,a/2,0) med R2=a2/2, og parallellakseteoremet gir
mens I22 er lik I11 og I13=I23=0 fordi R3=0. Direkte integrasjon gir det samme. Med z fra −a/2 til a/2 er for eksempel
I11=ρ∫(y2+z2)dV=ρ(a2⋅31a3+a2⋅121a3)=125b
Hele tensoren er
I=b5/12−1/40−1/45/120002/3
b) z-aksen er en hovedakse med I3=32b. For xy-blokka gir determinanten
(125b−I)2−(41b)2=0⇒I=125b±41b
Egenvektorene er (1,−1,0) for 32b og (1,1,0) for 61b. Aksen (1,1,0) går fra O gjennom massesenteret, og om den er treghetsmomentet det samme som om enhver akse gjennom sentrum.
Svar
I11=I22=125b, I33=32b, I12=−41b og I13=I23=0. Hovedtreghetsmomentene er 61b, 32b og 32b.
Bevegelsen til et stivt legeme
Den kinetiske energien til et partikkelsystem er energien til massesenteret pluss energien i bevegelsen om massesenteret, T=21MR˙2+21∑imiy˙i2. I et stivt legeme er y˙i=ω×yi, og det andre leddet er rotasjonsenergien om massesenteret:
T=21MR˙2+21ω⋅IcmωDen kinetiske energien til et stivt legeme. Står et punkt O i legemet fast, er T=21ω⋅IOω med tensoren om O, og parallellakseteoremet viser at de to uttrykkene er like.
Tyngdens potensielle energi er ∑imigzi=MgZ, der Z er høyden til massesenteret. Lagrangefunksjonen L=T−V har seks koordinater for et fritt legeme og færre når føringer binder det. Et legeme som svinger om en fast, vannrett akse, er en fysisk pendel. Bare vinkelen θ er igjen, og L=21IOθ˙2+MgDcosθ, der D er avstanden fra aksen til massesenteret. Små svingninger har ω2=MgD/IO.
Ei jevn stang med lengde l henger i en tapp i den ene enden. Hvor lang må en matematisk pendel være for å svinge like fort?
Vis svarSkjul svar
Parallellakseteoremet gir IO=121ml2+m(21l)2=31ml2, og massesenteret er D=l/2 fra tappen. Da er ω2=mg(l/2)/(31ml2)=3g/2l, som for en matematisk pendel med lengden 32l.
Et legeme som ruller uten å gli, har en føring til. Kontaktpunktet A har farten R˙+ω×(rA−R), og den skal være null. For et hjul med radius R som ruller langs ei linje, er rA−R en radius rett mot underlaget, og betingelsen blir
s˙=Rθ˙
der s er strekningen hjulet har rullet og θ dreievinkelen. Den kan integreres, og s−Rθ er konstant. Føringen er altså holonom, og θ kan elimineres fra Lagrangefunksjonen som for andre holonome føringer. For en kule som ruller på et plan, går ikke det, for der binder føringen hastighetene på en måte som ikke kan integreres. Friksjonskraften virker i et punkt som står i ro, så den gjør ikke arbeid, og energien er bevart selv om friksjonen er det som får legemet til å rulle.
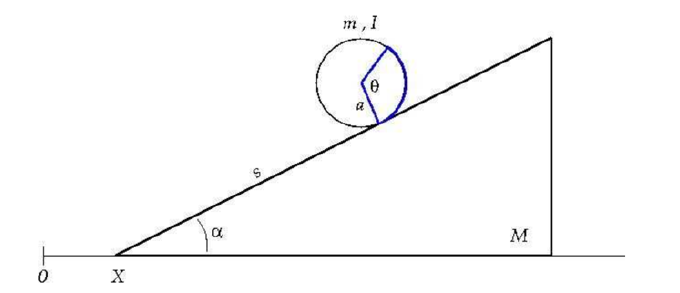
Figuren fra oppgavesettet. Radien som teksten kaller R, er merket a i figuren.
A ring of mass m and radius R rolls down an inclined plane without slipping (see Figure). Let us denote its moment of inertia simply I. The inclined plane (mass M) has an opening angle α and it slides itself frictionlessly along a horizontal surface (instantaneous position X).
(a) Figure out the appropriate generalized coordinates and write out the Lagrangian function. [3p]
Hint: Start from the position coordinates for the center of the ring. Use the slipping constraint the same way as we are used to do with holonomic constraints (note: no forces requested).
(b) Solve the equations of motion and resulting accelerations for the ring and inclined plane. [3p]
Vis løsningSkjul løsning
a) Skråplanet har koordinaten X. Ringen har strekningen s langs planet fra hjørnet og dreievinkelen θ, bundet av s˙=Rθ˙, så de generaliserte koordinatene er X og s. Sentrum i ringen ligger R ut fra planet langs normalen:
x=X+scosα−Rsinαy=ssinα+Rcosα
Da er x˙=X˙+s˙cosα og y˙=s˙sinα. Ringens kinetiske energi er 21m(x˙2+y˙2) for sentrum pluss rotasjonsenergien 21Iθ˙2=21(I/R2)s˙2, og skråplanet har 21MX˙2. Potensialet er V=mgy, der leddet mgRcosα er konstant og kan droppes. Da er
L=21(M+m)X˙2+mX˙s˙cosα+21(m+R2I)s˙2−mgssinα
b) X er syklisk, så pX=(M+m)X˙+ms˙cosα, den totale vannrette impulsen, er bevart. Lagranges ligning for X er
(M+m)X¨+ms¨cosα=0
og ligningen for s, delt på m, er
(1+mR2I)s¨+X¨cosα+gsinα=0
Den første gir X¨=−ms¨cosα/(M+m). Satt inn i den andre gir det
Δs¨=−gsinαΔ=1+mR2I−M+mmcos2α
Begge akselerasjonene er konstante. Ringen ruller nedover, s¨<0, og skråplanet glir motsatt vei, X¨>0, slik at den vannrette impulsen holder seg null når alt starter i ro. For en ring er I=mR2. Når M→∞, står skråplanet stille, og s¨=−21gsinα, som for en ring på et fast skråplan.
Svar
s¨=−gsinα/Δ og X¨=mgsinαcosα/[(M+m)Δ], begge konstante.